 进阶
ROS2 双轮差速小车 · 激光 SLAM 自主导航
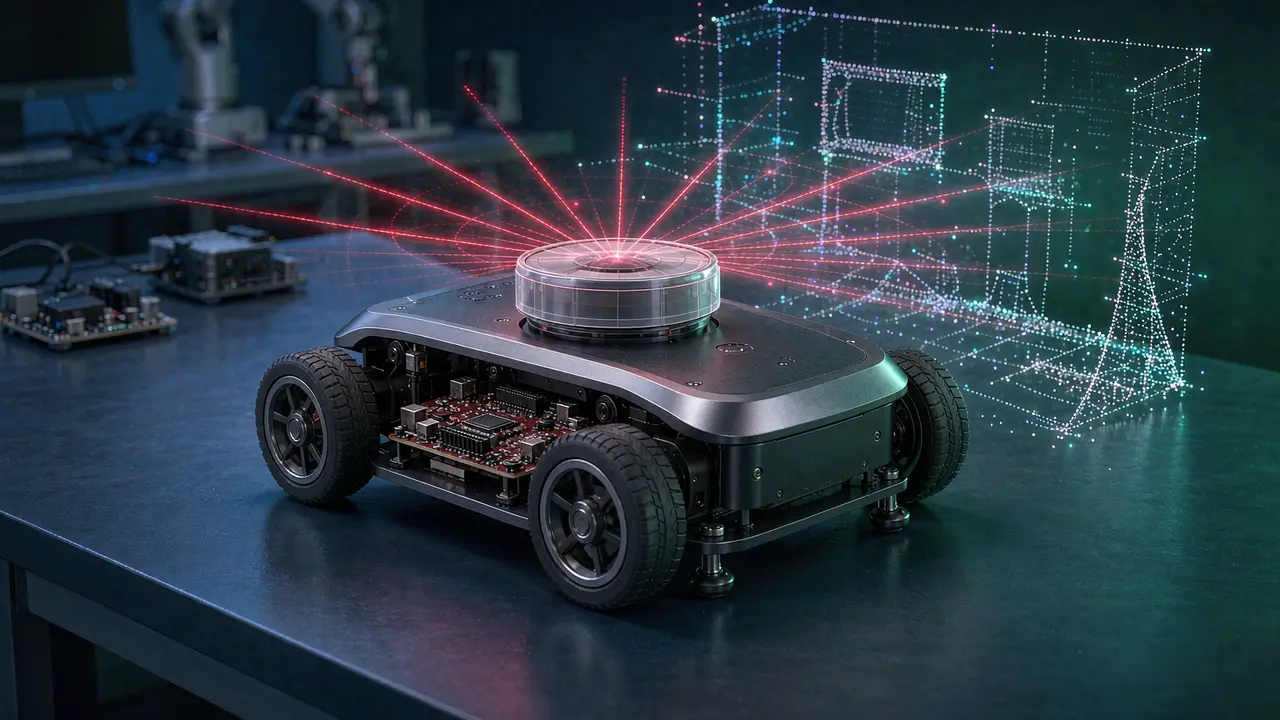
基于 LEAP_ROS 双轮差速底盘与思岚激光雷达,在 ROS2 Humble 上实现 Cartographer 建图与 Nav2 自主导航,从零到一完整复现移动机器人导航全流程。
出
出云机器人
@maturo
浏览 0收藏 0评论 0
项目介绍
这是一个从零到一的 ROS2 移动机器人导航实战项目。使用双轮差速底盘,搭载思岚 A1M8 激光雷达与 MPU6050 九轴 IMU,在 Ubuntu 22.04 + ROS2 Humble 上实现完整的 SLAM 建图与自主导航。
物料清单(BOM)
| 位号 | 型号 / 料号 | 封装 | 数量 | 参考单价 | 备注 |
|---|---|---|---|---|---|
| 底盘 | LEAP_ROS 双轮差速底盘 | 成品 | 1 | ¥599.00 | 含编码器电机与驱动板 |
| LIDAR | 思岚 A1M8 激光雷达 | 成品 | 1 | ¥299.00 | 12m 测距,建图用 |
| IMU | MPU6050 九轴 | 模块 | 1 | ¥25.00 | 姿态与里程融合 |
| 主控 | 树莓派 4B 4GB | 成品 | 1 | ¥389.00 | 运行 ROS2 Humble |
| 电源 | 3S 18650 电池组 + 降压模块 | 成品 | 1 | ¥68.00 | 5V/3A 稳压供电 |
预估物料成本 ¥1380,价格为参考价,实际以采购渠道为准。
代码仓库
演示视频
古月居 ROS2 入门 21 讲(配套参考)
制作步骤
- 1
自动保存E2E测试-1795174133299
安装 Ubuntu 22.04 + ROS2 Humble,创建工作空间 colcon build 编译底盘驱动与传感器驱动包。
- 2
底盘运动学标定
测量轮距与轮径,运行里程计校准节点,验证 /odom 线速度与角速度精度。
- 3
激光雷达接入
配置 RPLIDAR A1M8 驱动,发布 /scan 话题,用 RViz2 可视化点云。
- 4
Cartographer 建图
编写 2D 建图 launch 与 lua 参数,遥控小车遍历环境,保存并优化地图。
- 5
Nav2 自主导航
配置 AMCL 定位与 Nav2 参数,设定目标点,验证全局规划 + 局部避障。
- 6
多目标巡航
编写 waypoint 巡航脚本,实现多目标点自主巡逻与返航。
版本记录
- v1.02026-11-18
首版发布
评论 (0)
0/500
还没有评论,来抢沙发吧