 硬核
ROS2 四足机器人 · 步态控制与视觉巡线
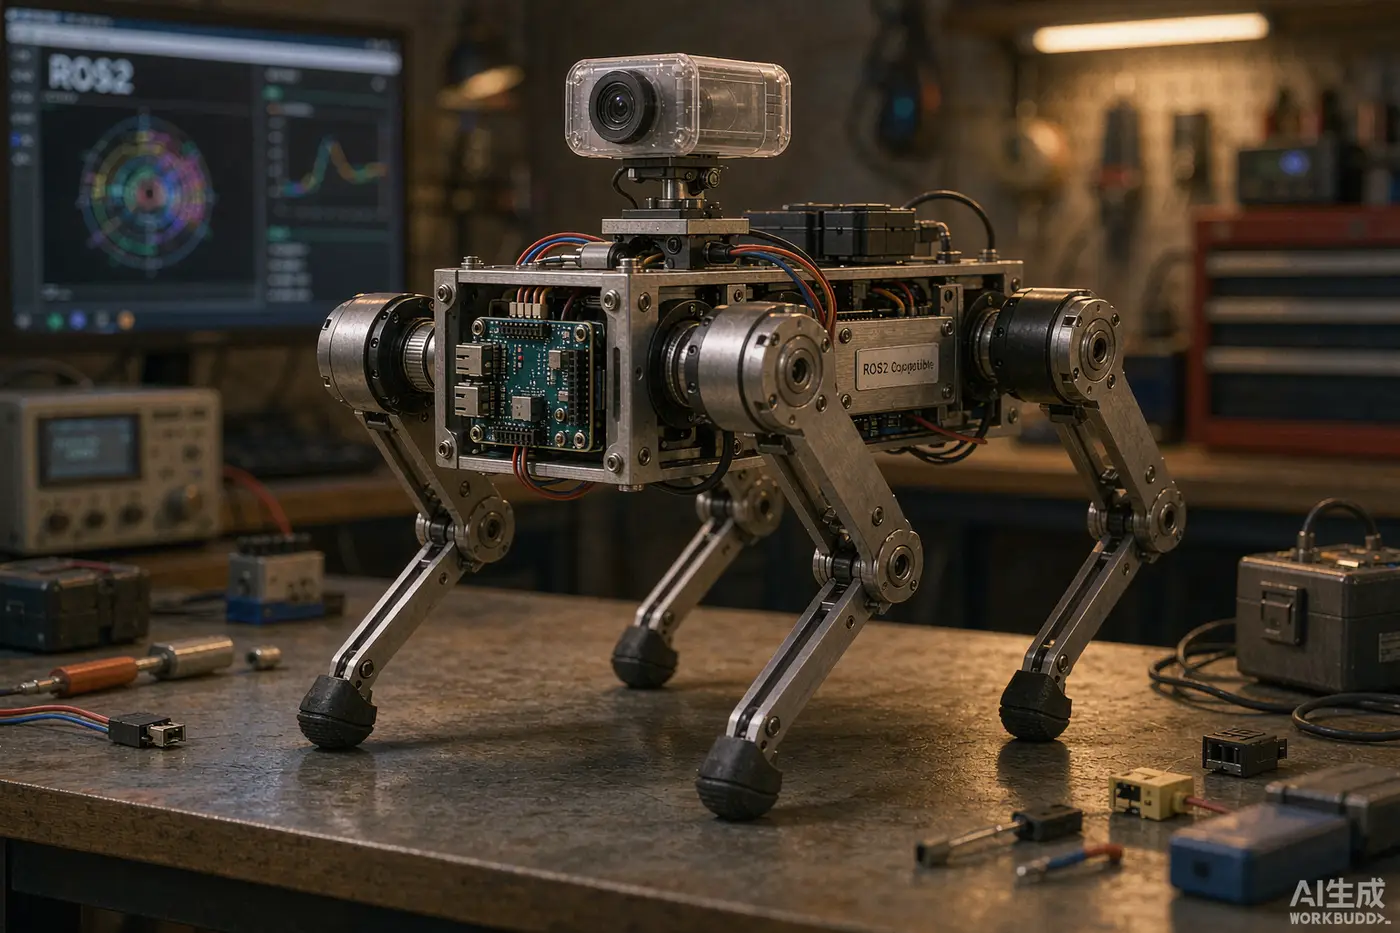
12 自由度四足机器人,树莓派 + STM32 双主控,基于 ROS2 Humble 实现 Trot 步态规划、视觉巡线与自主避障。
项目介绍
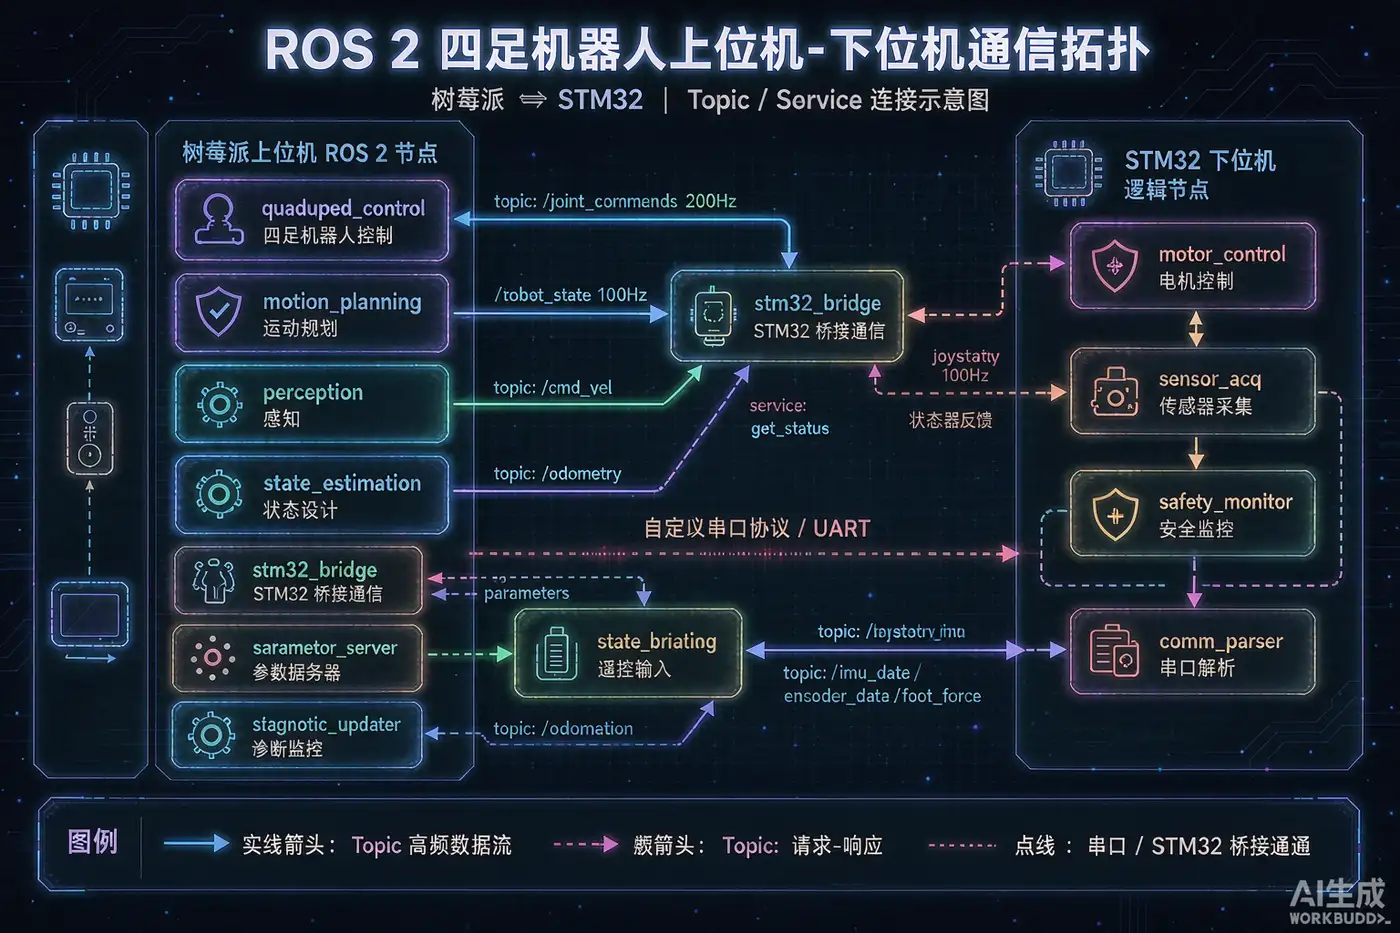
## 项目背景 做一个能走、能看、能避障的桌面级四足机器人。相比轮式小车,四足对步态规划与伺服控制的要求更高,是学习 ROS2 运动学与嵌入式联动的绝佳载体。 ## 系统架构 - **上位机**:树莓派 5(8GB),运行 ROS2 Humble,负责步态规划、视觉处理与决策 - **下位机**:STM32F407 + PCA9685 舵机驱动板,负责 12 路舵机 PWM 输出与姿态反馈 - **感知**:USB 广角相机 + 单线激光雷达,用于巡线与避障 ## 步态算法 采用 Trot 步态(对角双足交替支撑),通过步态相位差与抬腿高度曲线生成 12 路舵机角度序列,结合 IMU 反馈做姿态闭环。 ## 遇到的坑 1. 舵机供电不足导致抖动 —— 独立 6V/10A 电源与逻辑电源隔离 2. 步态切换瞬间失稳 —— 引入步态过渡插值,避免角度突变 3. ROS2 与 STM32 串口丢包 —— 自定义帧协议加 CRC 校验
物料清单(BOM)
| 位号 | 型号 / 料号 | 封装 | 数量 | 参考单价 | 备注 |
|---|---|---|---|---|---|
| U1 | 树莓派 5 8GB | 主控 | 1 | ¥699.00 | — |
| U2 | STM32F407 核心板 | 主控 | 1 | ¥59.00 | — |
| S1-S12 | LX-224 串行总线舵机 | 执行器 | 12 | ¥45.00 | — |
| U3 | PCA9685 舵机驱动板 | 驱动 | 1 | ¥18.00 | — |
| M1 | USB 广角相机 | 传感器 | 1 | ¥42.00 | — |
| B1 | 6V/10A 稳压电源 | 电源 | 1 | ¥30.00 | — |
预估物料成本 ¥1388,价格为参考价,实际以采购渠道为准。
代码仓库
演示视频
制作步骤
- 1
机械结构装配
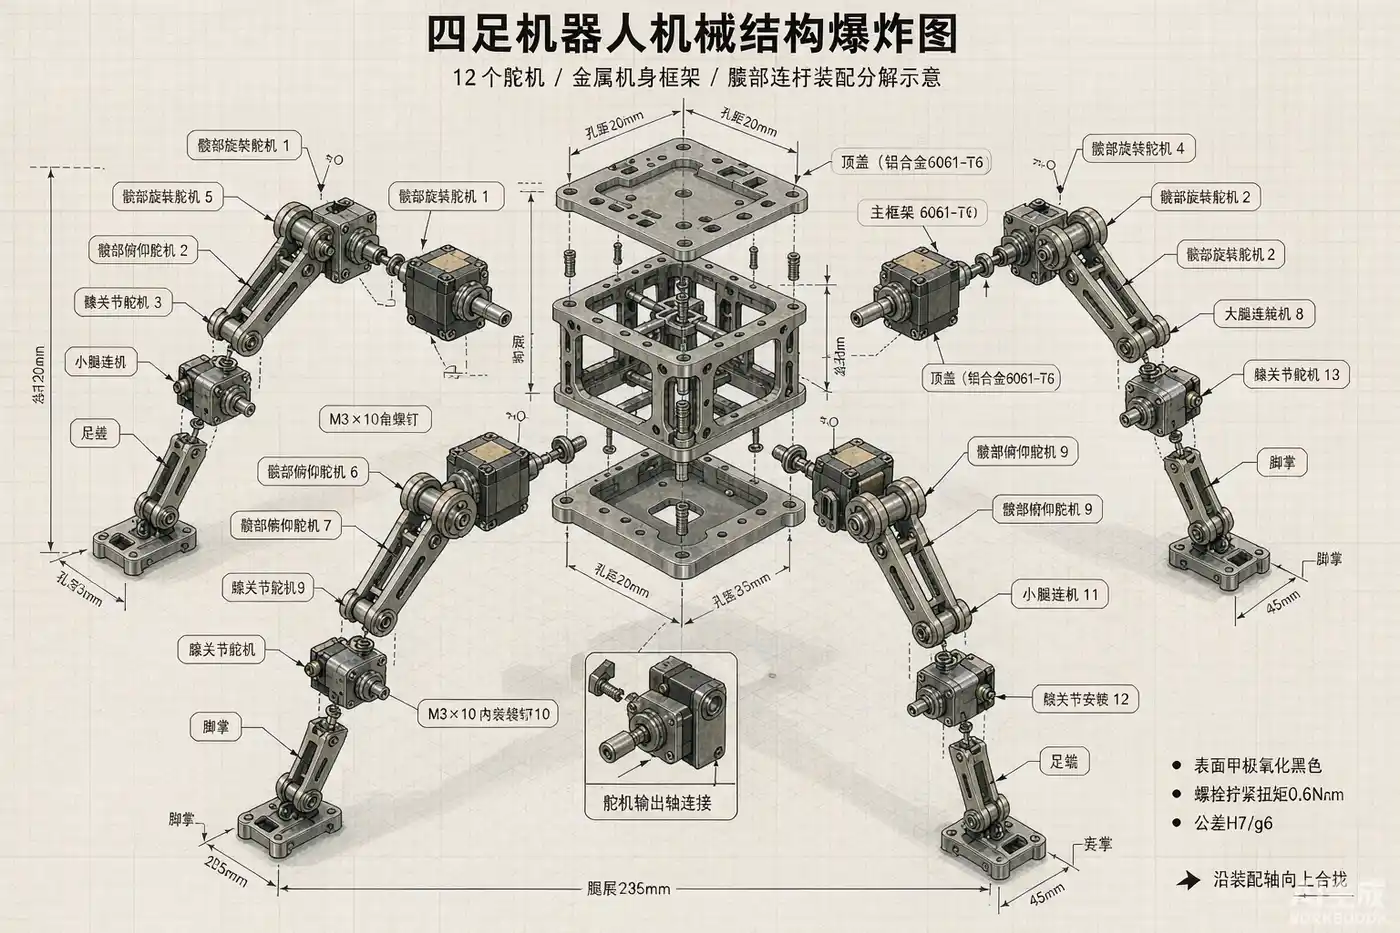
按爆炸图将 12 个舵机装入机身框架,注意腿部连杆左右对称,舵机先回到中位角再固定。
- 2
接线与供电
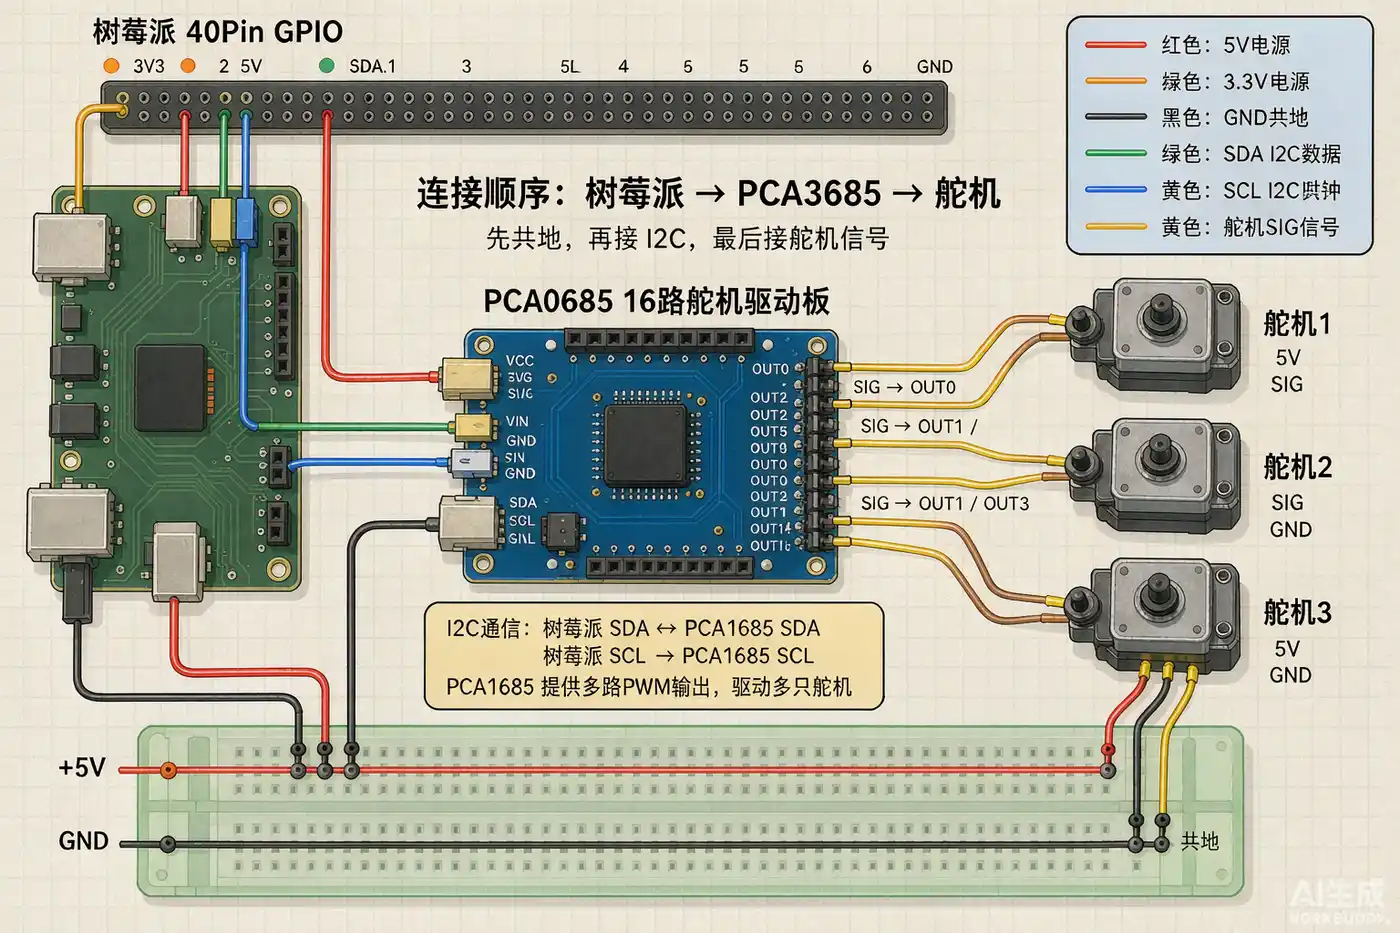
PCA9685 接树莓派 I2C,12 路舵机分别接通道 0-11。逻辑电源与舵机动力电源隔离,防止堵转拉垮主控。
- 3
上下位机通信
树莓派经 USB 串口与 STM32 通信,自定义帧协议:帧头 + 12 路角度 + CRC。STM32 负责 PWM 输出与回读。
- 4
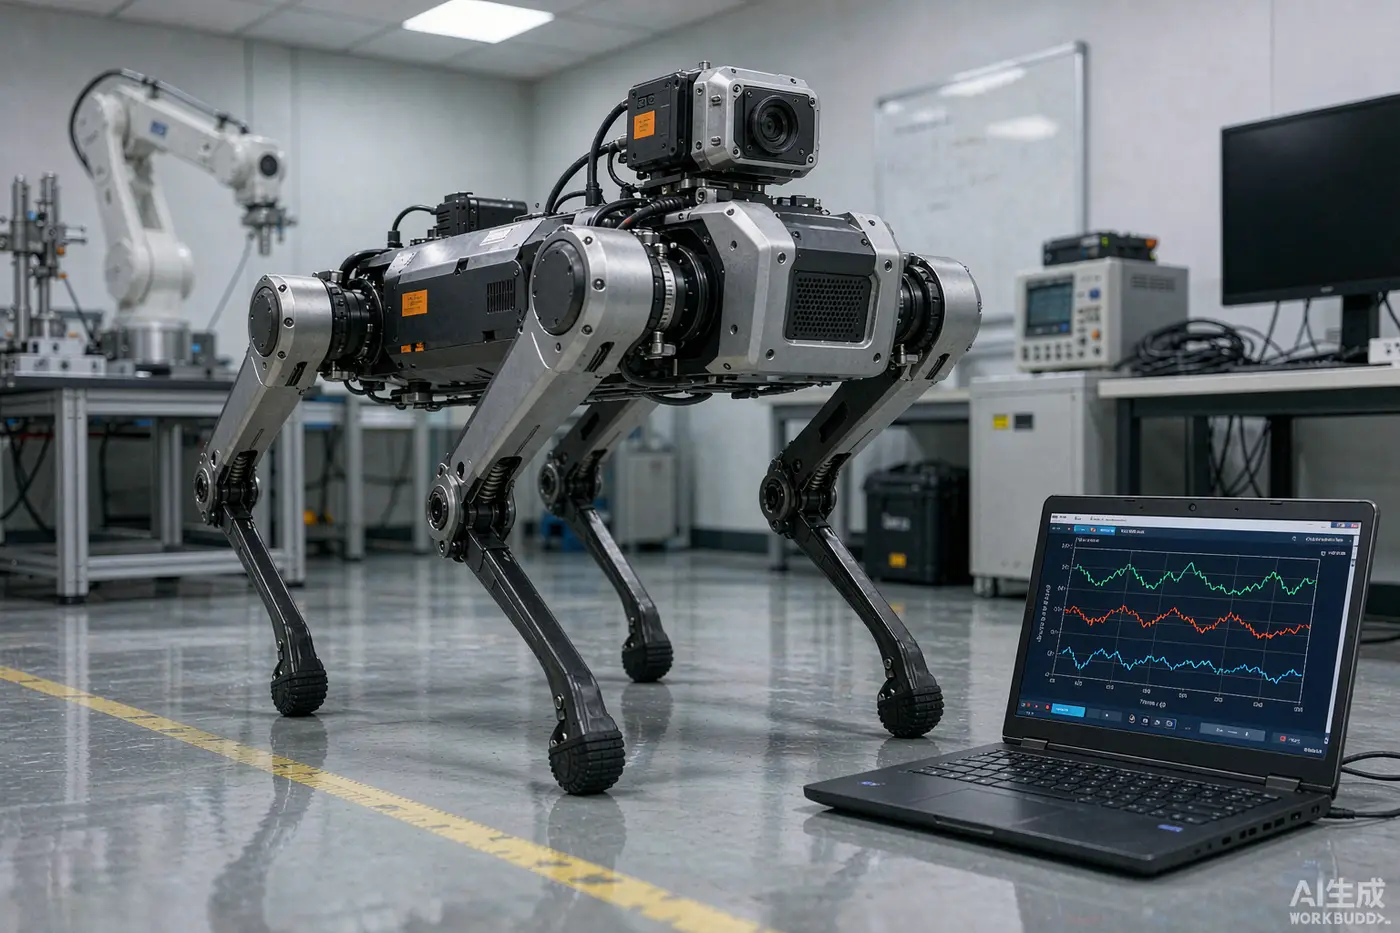
ROS2 步态节点
编写 gait_controller 节点,发布 12 路关节角度话题,实现 Trot 步态相位生成与步态过渡插值。
- 5
视觉巡线
OpenCV 提取地面黑线中心偏差,经 PID 输出横向修正量叠加到步态,实现沿黑线行走。
- 6
整体联调测试
逐步提升步态频率,观察机身稳定性和舵机温度,最终实现稳定行走与避障。
版本记录
- v1.02026-11-20
首版发布